FASE Nº 1: DIGITALIZACIÓN DE LA CESTA REMONTE
En este punto del proyecto, se va a describir los pasos seguidos para la obtención del modelo digital de la cesta remonte utilizada en este trabajo. Para ello, se ha partido de una cesta física existente, que se ha digitalizado mediante técnicas de escaneado tridimensional.
Posteriormente, la información obtenida se procesa para generar un modelo CAD que servirá como base para el análisis mediante elementos finitos desarrollado en los capítulos posteriores.
1.1 Escaneado 3D
El escaneado 3D es una técnica utilizada para obtener una representación digital de un objeto físico a partir de la captura de su geometría. Durante este proceso, el escáner registra numerosos puntos sobre la superficie de la pieza y genera una nube de puntos que reproduce su forma y sus dimensiones. Posteriormente, estos datos pueden procesarse para reconstruir modelos tridimensionales empleados en ámbitos como el diseño, la inspección dimensional, el control de calidad, la fabricación o la ingeniería inversa. [9] [10] [25]
En los últimos años, el escaneado 3D ha adquirido una gran importancia dentro del ámbito industrial debido al desarrollo de equipos cada vez más precisos y a la mejora de los programas de tratamiento de datos. Gracias a ello, es posible digitalizar piezas de geometría compleja de forma rápida y con un elevado nivel de detalle, reduciendo el tiempo necesario para la toma de medidas y minimizando los errores asociados a los métodos tradicionales. [10] [25] [26]
Existen diferentes tecnologías para realizar este proceso. Su elección depende de factores como la precisión requerida, el tamaño de la pieza, las características de la superficie o la finalidad del modelo. Los sistemas de escaneado pueden clasificarse en dos grandes grupos de forma general: escáneres por contacto y escáneres sin contacto. [10] [25]
Los escáneres por contacto obtienen la geometría de la pieza mediante una sonda que toca físicamente distintos puntos de su superficie. Este tipo de equipos ofrece una elevada precisión y se utiliza principalmente en aplicaciones de metrología e inspección dimensional. El inconveniente es que suele ser más lento y presenta limitaciones cuando se trabaja con piezas de geometría compleja o con superficies que puedan deteriorarse por contacto. [10]
En cambio, los escáneres sin contacto obtienen la información geométrica mediante sistemas ópticos, sin necesidad de entrar en contacto físico con la pieza. Esto le permite reducir el tiempo del proceso y facilita la digitalización de objetos con formas complejas. Dentro de este grupo destacan principalmente los escáneres láser, luz estructurada o infrarrojos. Se escogerá uno de ellos dependiendo de igual modo de las características de la pieza y de los requisitos del estudio. [10] [26]
Una vez finalizado el proceso de escaneado, se obtiene una nube de puntos que representa la geometría de la cesta. Esta información constituye la base para las etapas posteriores de procesado y reconstrucción del modelo CAD, descritas en los siguientes apartados. [9] [10]
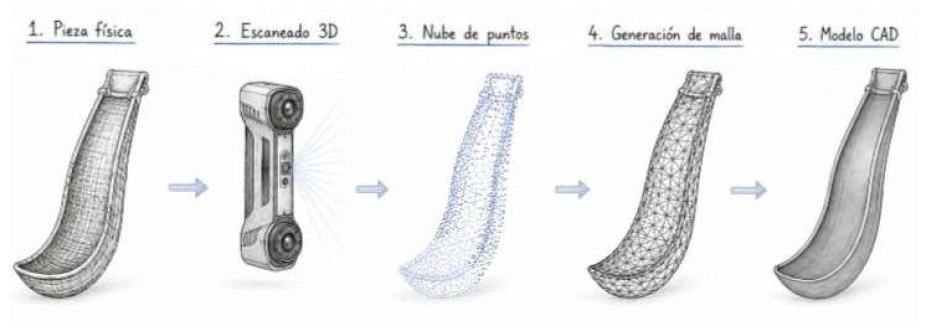
Figura 13 Esquema general proceso de digitalización 3D. Fuente: Elaboración propia.
1.2 Equipo de digitalización
En este trabajo se ha empleado un escáner 3D portátil SHINING 3D FreeScan Combo para llevar a cabo la digitalización de la cesta de remonte. Este equipo dispone de dos modos de captura: láser e infrarrojos. Para el escaneo de la pieza se ha utilizado el modo de infrarrojos (IR Scan), al considerarse el más adecuado para las características geométricas de la pieza. El procedimiento seguido y la configuración empleada durante el proceso de captura se describen con detalle en el apartado 4.3. [27]
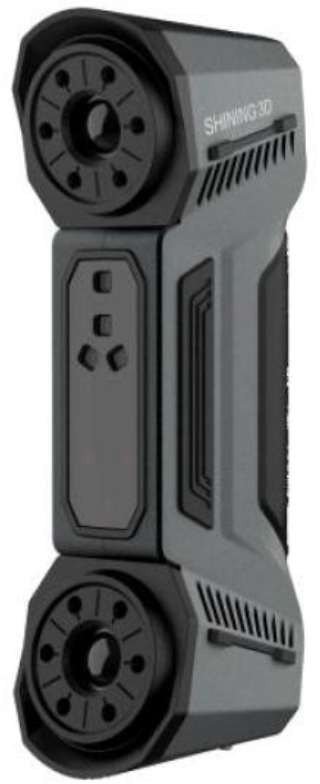 |  |
Figura 14 Escáner SHINING 3D Free Combo. Fuente: elaboración propia.
| Característica | Especificación |
| Fabricante | SHINING 3D |
| Modelo | FreeScan Combo |
| Tipo de equipo | Escáner 3D portátil |
| Tecnologías de captura | Láser azul e infrarrojos |
| Modo empleado | IR Scan |
| Precisión de escaneado | Hasta 0,02 mm |
| Velocidad de adquisición | Hasta 2.250.000 puntos/s (modo IR) |
| Distancia de trabajo | 300 mm (200 mm en modo de detalle) |
| Campo máximo de escaneado | 600 × 600 mm (IR) |
| Profundidad de escaneado | 360 mm |
| Distancia entre puntos | |
| Peso | 620 g |
| Conexión | USB 3.0 |
Tabla 2 Principales especificaciones técnicas del escáner SHINING 3D FreeScan Combo empleado Fuente: Elaboración propia a partir de [27]
1.3 Proceso de digitalización
Una vez seleccionado el modo de captura por infrarrojos (IR Scan), se inició el proceso de digitalización de la cesta de remonte. Se empleó el software FreeScan, suministrado por el fabricante. Este programa permite controlar el proceso de escaneo, gestionar los distintos proyectos y realizar el procesado posterior de los datos obtenidos.
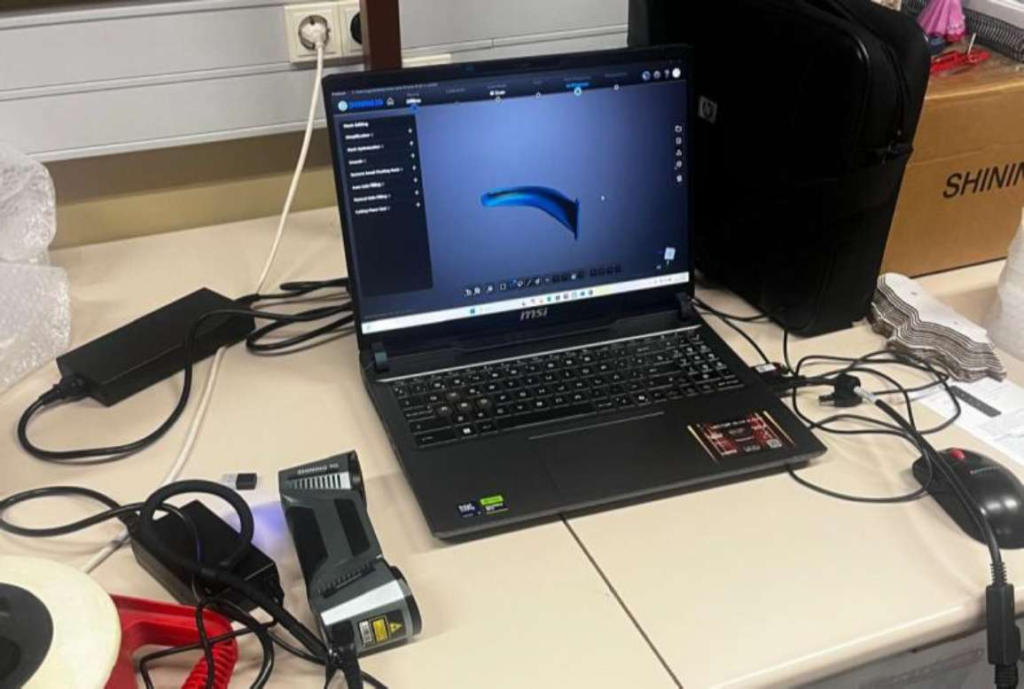
Figura 15 Equipo de digitalización compuesto por el escáner SHINING 3D FreeScan Combo y el ordenador con el software FreeScan. Fuente: elaboración propia
Antes de comenzar a capturar la cesta de remonte, se creó un nuevo proyecto y se configuraron los parámetros de escaneado. Para la digitalización de la cesta se seleccionó el modo objeto mediano y una resolución de 1 mm. Esta resolución se eligió porque permite obtener un nivel de detalle adecuado para representar la geometría de la cesta, sin generar una cantidad excesiva de datos que pudiera dificultar su procesado posterior. De esta forma, la nube de puntos obtenida presenta el detalle necesario para continuar con las etapas de procesado y reconstrucción CAD.
En primer lugar, la cesta se colocó sobre una mesa en una posición estable para facilitar el proceso de captura. Debido a las características de la superficie de la pieza, no fue necesario aplicar productos matificantes ni utilizar marcadores adhesivos de referencia para facilitar el escaneado.
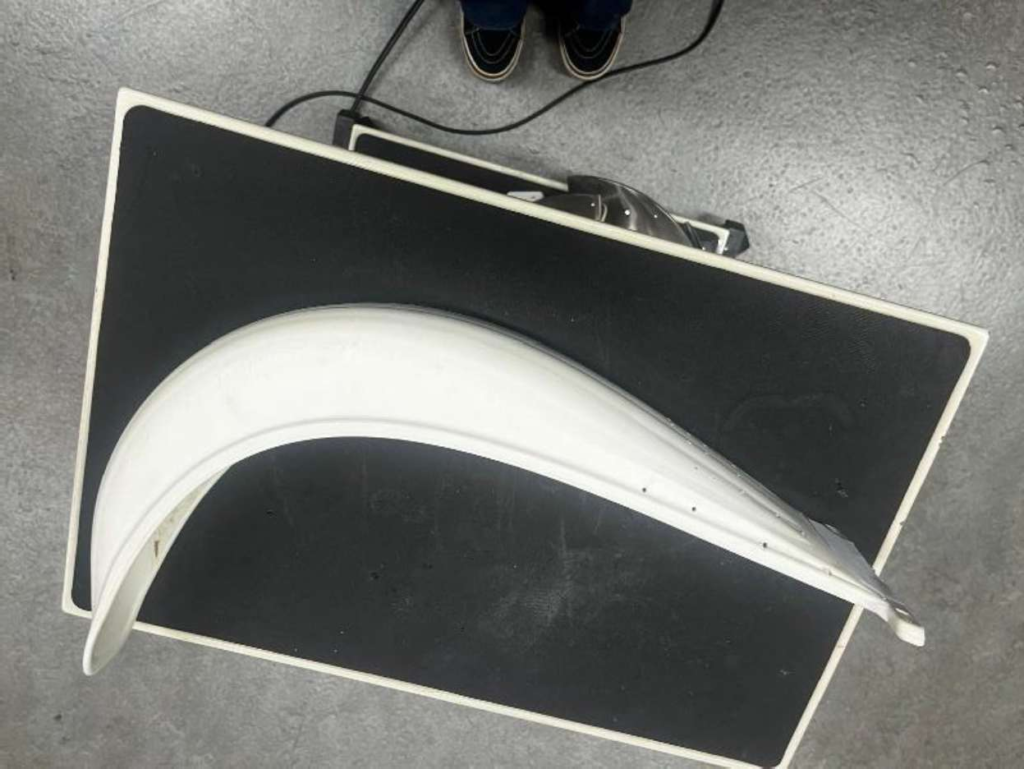
Figura 16 Cesta remonte preparada para el proceso de digitalización.
Fuente: elaboración propia.
A continuación, comenzó el proceso de captura desplazando manualmente el escáner alrededor de la pieza mientras esta permanecía fija. Durante el escaneado, el software FreeScan mostró en tiempo real la información adquirida, permitiendo comprobar las zonas correctamente registradas y detectar aquellas áreas que requerían nuevas capturas.
Cuando se completó el primer escaneado desde una determinada posición, la pieza se recolocó manualmente para acceder a las superficies que permanecían ocultas o aquellas en las que no se había conseguido obtener todos los datos. Este procedimiento se repitió hasta obtener la información necesaria de toda la geometría.
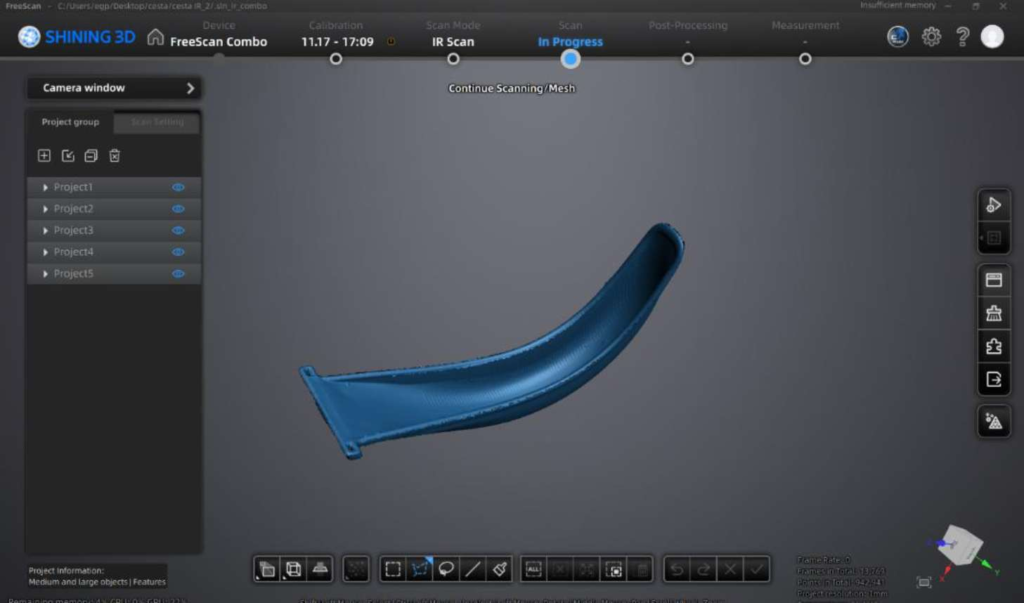
Figura 17 Organización de los cinco proyectos de escaneado en el software FreeScan.
Fuente: elaboración propia.
Para obtener el modelo completo fue necesario realizar cinco proyectos de escaneado independientes, utilizando diferentes posiciones de la pieza. Una vez realizada cada captura, los datos obtenidos se limpiaron y optimizaron. Posteriormente, se generó la nube de puntos correspondiente.
Para ello, se realizó un alineamiento manual mediante la selección de varios puntos de referencia, entre tres y cinco, en cada uno de los proyectos. Los puntos seleccionados debían corresponder aproximadamente con la misma posición de la pieza en ambos proyectos, ya que su selección se realizaba visualmente. Esta operación se llevó a cabo mediante la herramienta Puzzle del software FreeScan.
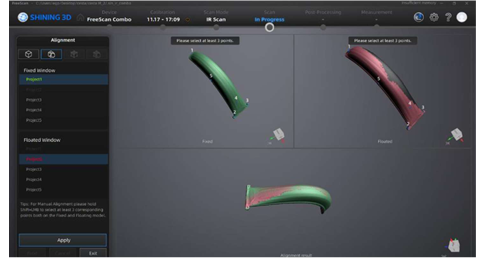
Figura 18 Alineamiento de los diferentes proyectos de escaneado mediante puntos de referencia.Fuente: elaboración propia
1.4 Procesado de la nube de puntos
El siguiente paso consistió en generar la malla tridimensional a partir de la nube de puntos mediante la herramienta Mesh del programa. La malla tridimensional representa la superficie del objeto mediante pequeños polígonos, principalmente triángulos. Estos unen los puntos obtenidos durante el escaneado y permiten reproducir la geometría de la cesta.
Para generar la malla se seleccionaron las opciones de rellenado de huecos, optimización estándar y suavizado suave:
- El rellenado de huecos permitió completar las pequeñas zonas sin información de la superficie.
- La optimización estándar mejoró la calidad de la malla mediante una mayor definición de las zonas curvas.
- El suavizado suave permitió reducir el posible ruido presente en la superficie de los datos escaneados.
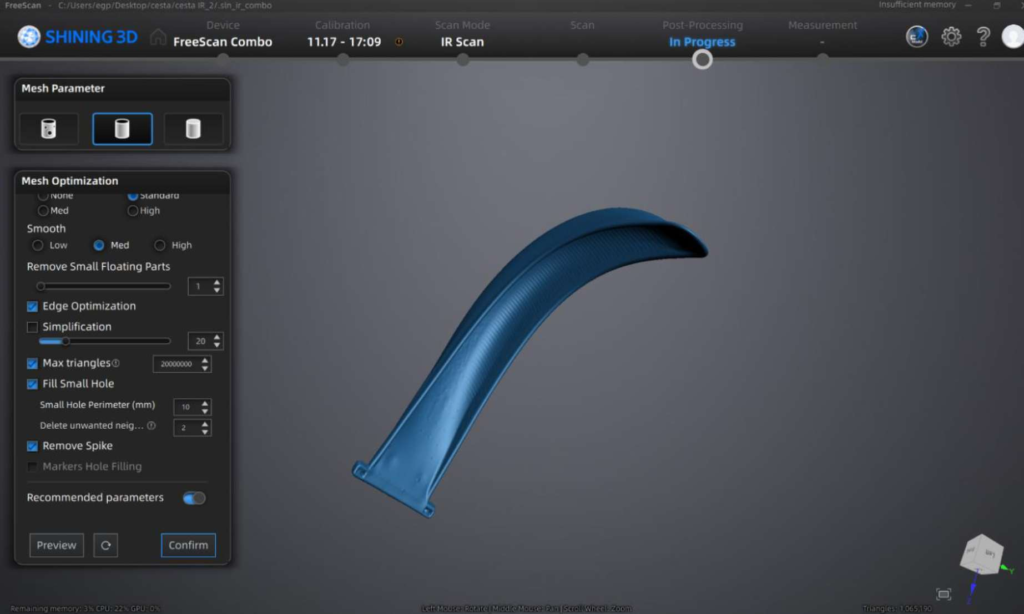
Figura 19 Configuración de los parámetros de generación y optimización de la malla en FreeScan.
Fuente: elaboración propia.
Una vez finalizado el proceso, se obtuvo la malla tridimensional de la cesta, como se muestra en la Figura 20.
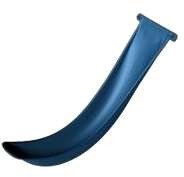
Figura 20 Malla tridimensional de la cesta remonte Fuente: elaboración propia.
Finalmente, la malla obtenida se exportó en formato STL, un formato utilizado para almacenar la geometría de modelos tridimensionales. El archivo generado se utilizó posteriormente en la etapa de reconstrucción CAD.
1.5 Reconstrucción CAD
A partir del archivo STL obtenido durante la digitalización, se utilizó SolidWorks, una herramienta de diseño y modelado tridimensional asistida por ordenador, para realizar las modificaciones necesarias sobre la geometría de la cesta y obtener el modelo CAD final.
Durante este proceso se mantuvo la geometría obtenida mediante el escaneado, realizando las modificaciones necesarias para adaptar el modelo y poder utilizarlo posteriormente en el análisis mediante elementos finitos.
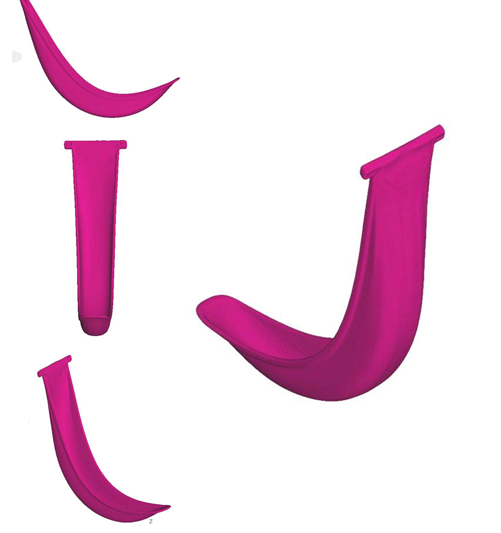
Una vez definida la geometría, se estableció un espesor aproximado de 5 mm, correspondiente al espesor habitual de este tipo de cestas. Debido a que las cestas se fabrican de forma artesanal, el espesor puede presentar pequeñas variaciones a lo largo de la pieza, por lo que los 5 mm se consideran un valor aproximado y representativo para la reconstrucción del modelo CAD. Para el análisis posterior mediante elementos finitos, se utilizó este espesor de forma uniforme en toda la geometría.
.
Figura 21 Modelo CAD de la cesta de remonte. Fuente: elaboración propia.
Finalmente, el modelo CAD generado se empleó como punto de partida para el análisis por elementos finitos realizado en Marc Mentat.